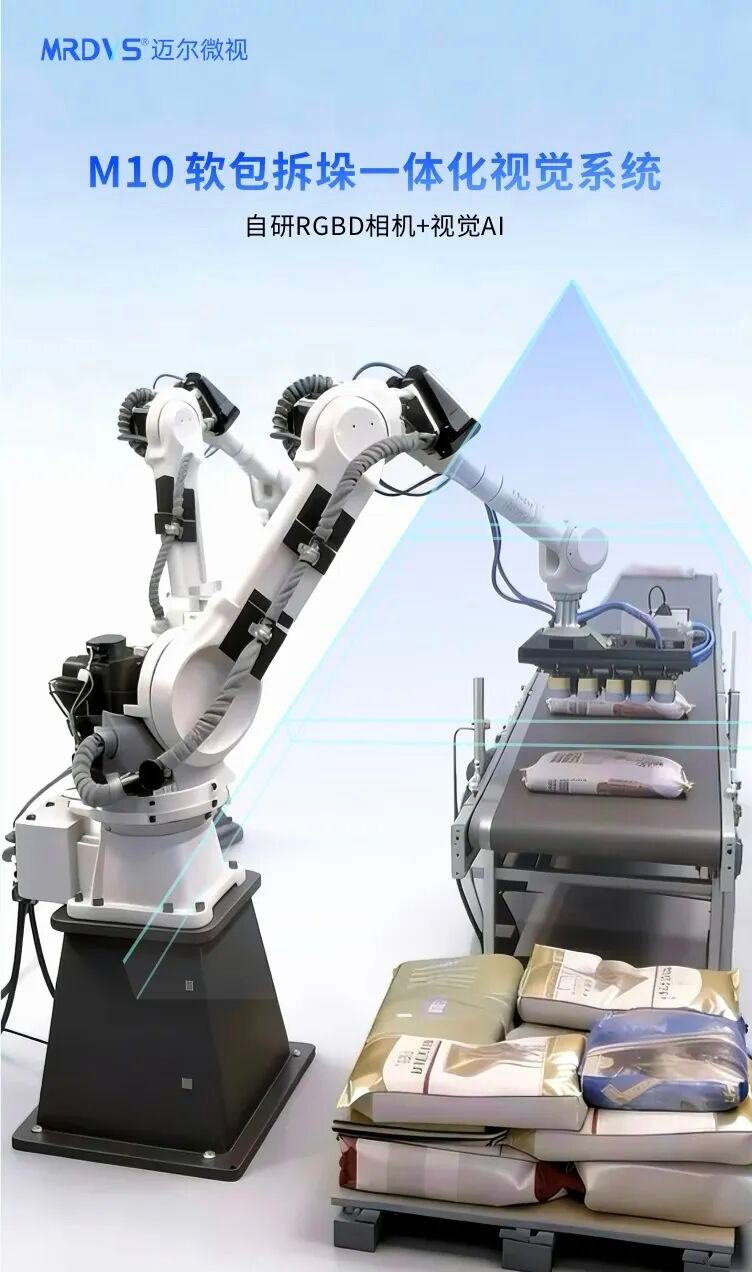
M10软包拆垛一体化视觉系统

M10软包拆垛一体化视觉系统是一套面向工业自动化拆垛场景的视觉定位方案系统。通过自研深度相机M10,融合2D图像与3D点云,俯拍料垛,自动识别托盘顶层的每个软包并输出可供机械臂执行抓取的三维坐标与姿态信息,适配五花垛、回形垛等复杂规则垛形,...

3D视觉定位软包拆垛系统

3D视觉定位软包拆垛

是一套面向工业自动化拆垛场景的

视觉定位方案

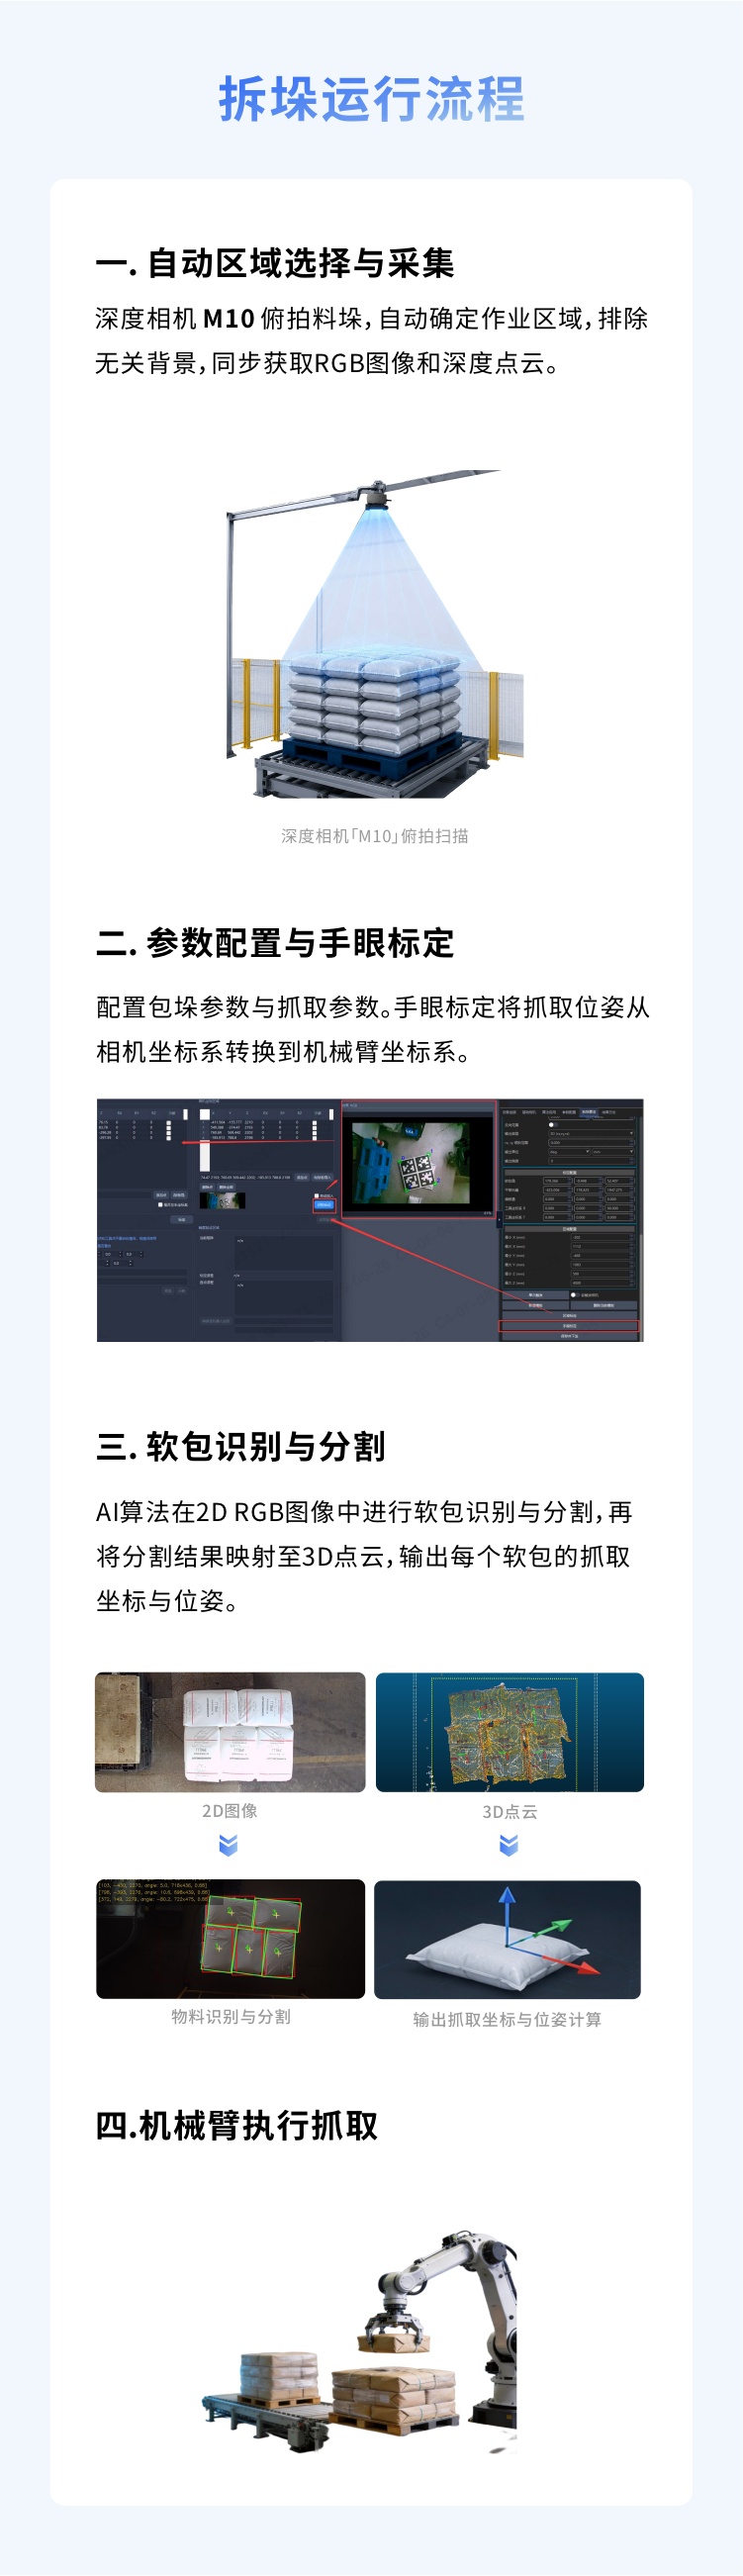
系统通过自研深度相机M10俯拍料垛

融合2D图像与3D点云

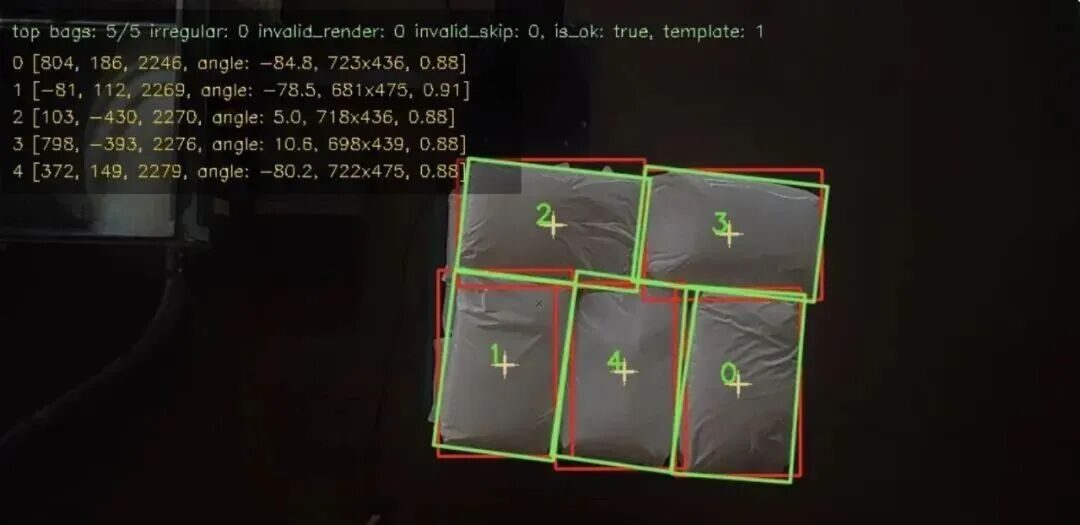
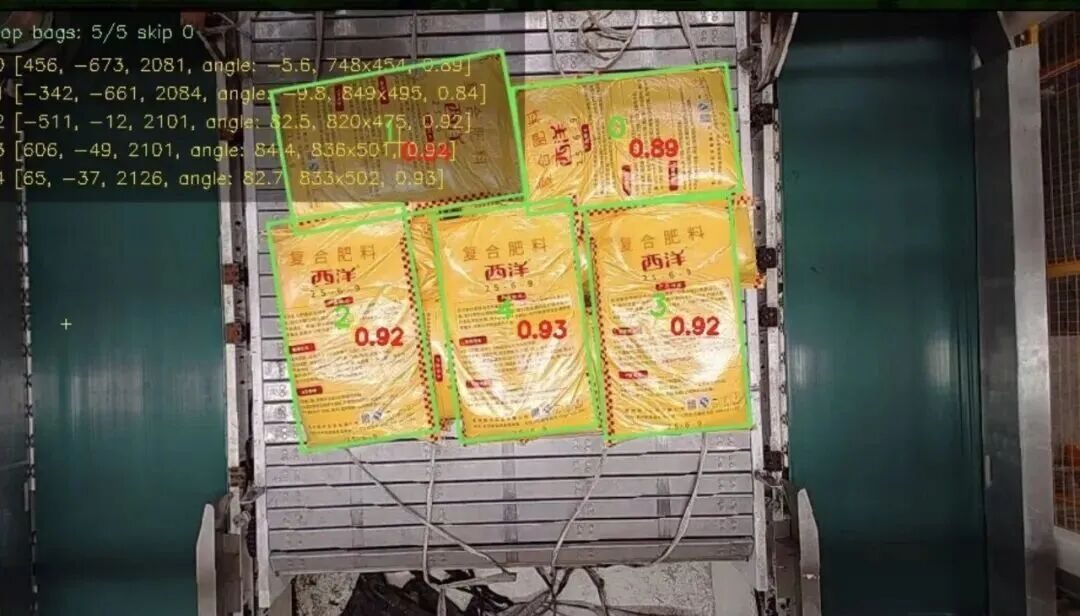
自动识别托盘顶层的每个软包

并输出可供机械臂执行抓取的

三维坐标与姿态信息

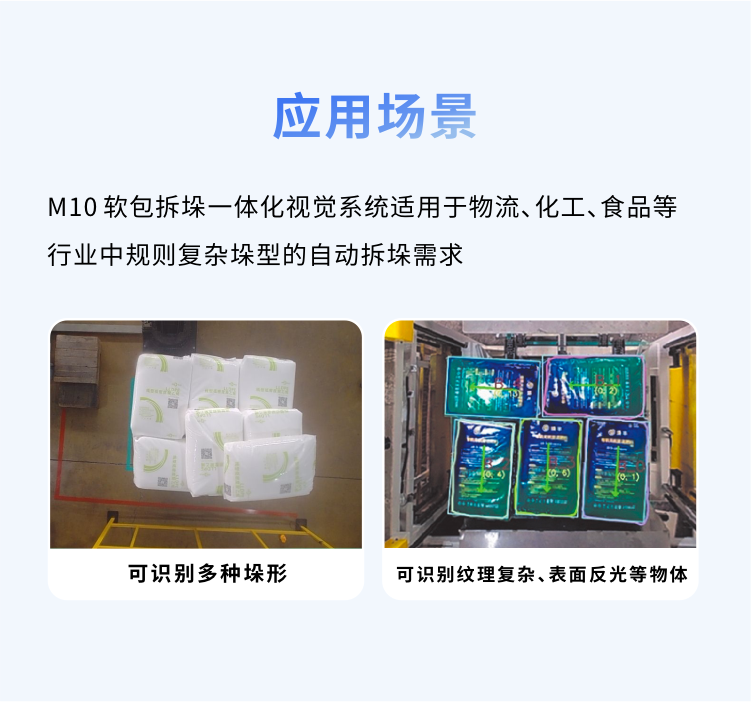
适配五花垛、回形垛等复杂规则垛形

支持变形/贴合工况

3D视觉定位软包拆垛-方案亮点

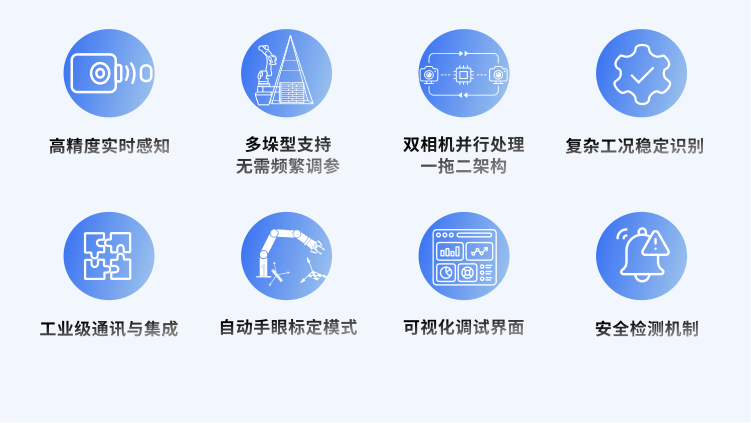
✔ 高精度实时感知:拆垛系统融合2D图像与3D点云,支持高精度实时感知;

✔ 双相机并行处理:单块算力板最多支持两台相机并行处理,实现“一拖二架构”;

✔ 工业级通讯与集成:支持TCP通信,适配不同机械臂,配合自动手眼标定模式,确保机械臂高精度抓取;
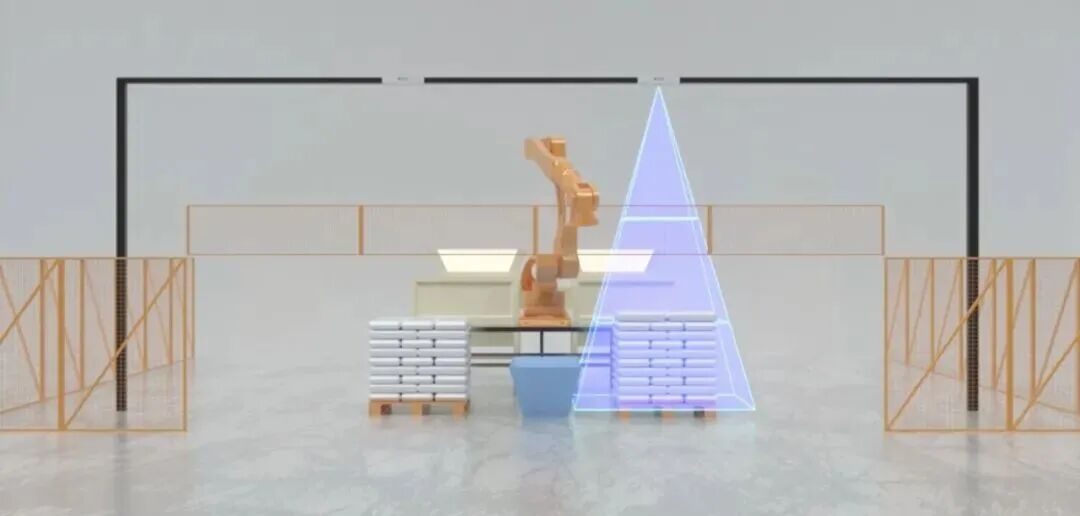
方案亮点

✔ 多垛型支持,无需频繁调参:系统广泛适用于五花垛、回形垛、六花垛、八花垛等复杂规则垛型;

✔ 复杂工况稳定识别:在变形、贴合、欠填充等复杂工况下仍可保持稳定的定位能力,帮助产线实现自动拆垛;

✔ 可视化调试界面:实时显示相机画面、识别结果,支持历史记录与调试,异常可溯源;

✔ 人体安全检测机制:对作业禁区进行实时监测,精准识别人员跨越行为,一旦检测到异常立即触发警报并联动停机,全面保障人机作业安全。
工作流程

此外,系统拆垛采用最前沿的分割技术,无需预先采集训练样本,具备Zero-shot(零样本)识别能力,开箱即可适配常见规则垛型,实现“来即拆”的高效部署;

相机体积小巧、安装灵活,仅需一台M10相机搭配算力板,无需额外工控机,部署成本可控。
核心技术

核心升级技术解读

深度+RGB融合

纯深度方案依赖几何边界进行分割,当软包紧密贴合、深度差异极小时,分割难度大。

多模态融合算法配合高性能算力板,将深度几何信息与RGB语义信息结合,实现更可靠的实例分割。
技术亮点
应用场景
运行流程

推荐 新闻

关于迈尔微视

浙江迈尔微视科技有限公司核心技术团队组建于2016年,是杭州蓝芯机器人技术股份有限公司的全资子公司。我们以“让机器人‘看懂世界’”为使命,专注于为具身智能机器人、割草机器人、商用清洁机器人、低速无人车、智能轮椅、工业移动机器人及其他工业场景提供3D视觉感知解决方案,助力机器人运行更安全、更稳定、更智能。

依托iToF、dToF和双目结构光等先进3D视觉技术,融合AI算法与多传感器融合方案,迈尔微视经过多轮产品迭代,打造出高性能的明星级软硬件一体化解决方案。方案已广泛应用于行业头部企业,客户覆盖国内80%的移动机器人品牌,累计出货数万台,历经顶级客户批量验证,深受市场认可。

成立至今,迈尔微视始终与众多机器人企业紧密协作,聚焦场景应用痛点,以技术创新突破行业瓶颈,推动3D视觉感知技术在各领域的规模化落地。

滚动至顶部

    CONTACT MRDVS

    获取产品与方案支持

    请填写以下信息,我们的技术或销售团队将尽快与您联系。


    例如:机器人类型、应用场景、项目阶段、所需产品或技术参数。


    带 * 的项目为必填项

    售前咨询

    企业咨询

    迈尔威视客服微信

    扫码咨询

    微信扫码咨询客服

    迈尔威视客服微信